 Linguae


AHS Series
Planetarium reducere
Remedia planetae magni momenti locum obtinent in campo automationis industrialis. Summus subtilit...
Vide DetailsSCARA bracchium robotum compactum faciendo 24/7 ligo-et locum ad 0,4 cycli temporis, cum 2 kg pay- et 3,000 horarum continuae operationis, reducens ad iuncturam decisionem mercaturam criticam facit. Ad axem humerum, ubi massa brachii coniuncta et payload efficiunt summum momentum, harmonic coegi nobis planetarium gearbox electio determinat iterabilitatem, intervalla sustentationem, et per axem totalis sumptus.
SCARA iuncturam habet involucrum angustum operans sed praevisionem strictam tolerantiae. Antequam harmonica et planetarum consilia comparet, tres requiruntur non negotiabiles definiunt: positio iterabilitas, momentum rigoris, et torques momentaneus apicem.
Ad axes cubiti et carpi, coegi harmonica infima effectrices backlash praebet in una-scaena unitatis. Flexilis spline exterior, seu flexspline, contactum cum spline circulari deformat, prope nulla backlash sine preload systemate.
 BSHF Series Flexibilis Apparatus Reducer ad Minimum Backlash Articulorum Designatum est cum magna stipite cavato et corpore compacto, haec reducens praebet magnum torquem et rigiditatem cum pondere extenuando, id facit specimen pro levibus brachiis robotis et articulis subtilitatis. Visum Product →
Harmonicae agitationes etiam levissimae sunt ad reductionem altam in parva involucro. Unius statio praebet 50:1 ad 160:1, qui eliminat secundarium cingulum seu scaenam calces. Ad 2 kg payload SCARA, axis cubiti onera parva impulsus videt, sic lassitudo limitis flexsplini non est factor limitans ad officium nominale.
0,1 arcmin minusve
50:1 ad 160:1
0.9 kg
Ubi harmonica mina certaminum est axis humerus in 10 kg vel SCARA maior. Una pars flexsplinae et conventus sustinens inferiorem concussionem tolerantiae habet quam calces planetarum induratus. Spicae onus ex concursu detectionis vel instrumenti brachii velocitatis finis flexsplinae facultatem torquem superare possunt et causam statutam permanentem.
Gearboxes planetae vincunt axem humerum majorum SCARA robotarum, quia torques altas tractant et stimulum calces cum dispositione scindendi onera incutiunt. Plures anni planetae onus communicant, itaque torques apicem per multa puncta contactus dente distribuitur.
 AHB Planetarius Gearbox reducer cum Low Backlash et Summus Torque Aliquam induratus et humus anni helicae, hic reductor operationem lenis, quietam et altam rigiditatem praebet, eamque aptam facit ad axes humeros qui onera gravia et frequentes conversiones tractant. Visum Product →
Subtilitas reducentium planetarum in genere AHB typice offerunt 1 ad 3 arcmin backlash in normali praecisione versionum et 0,5 ad 1 arcmin cum praelocuta portando. Per duritiem et stridorem, latera dente calceorum resistunt superficiei fovere etiam sub crebris conversionibus satus-statio. Subtilitas planetarum reducers ad compages robot petit, see tales conditiones.
Minimum-bias preload seu solutionem fullonum in modernis planetis unitatibus runout deducere potest sub 0,1 mm. Nihilominus, lateri interni alvi significai backlash in output mensurari fere numquam sub 0,5 arcmin sine stadio sophistico fregit vel dual-coegi.
Mensa infra summatim metrice ad SCARA delectu iuncturam maxime pertinet.
| Metric | Harmonic Drive | Planetary Gearbox | SCARA Relevance |
| Backlash | 0,1 arcmin minusve | 1 to 3 arcmin | Critica ad colligunt accuracy |
| Unius scaena ratio | 50:1 ad 160:1 | 3:1 ad 10:1 | Decernit motricium magnitudine |
| Torsional rigor | Princeps per massa | Altius valorem absolutum | Brachium vibrationis resistit |
| Inpulsa onus | Limited by flexspline | Praeclarus | Custodes collisiones |
| Continua Aureus ad L% velocitate | Moderatus | High | Res in humero |
| Servitium vitae | 10,000 ad 20000 h * | 20000 ad 40,000 h * | Definiens sustentationem consilium |
Discrimen sistens magni momenti: harmonica innititur flexilis flexionis ad generandum calces contactum, et onus per splinum circularem et flexspline simul portatur. Gearboxes planetae tribus vel quatuor identicis planetis ad onus distribuendum utuntur, ideoque momentaneum oneris magis ignoscendum est.
Harmonica agitet libera 60 ad 75 cento efficientiam ad rationem 50:1, dum calces planetariae plerumque 90 ad 95 cento in eadem output ratione perveniunt. Differentia ostendit sicut calor generatio in operationibus continuum SCARA. Servus motoris extra venam supplere debet ad superandas torques superiores nullo onere reducentis harmonicae quietis, quae quaestum moderatorem afficit ac thermas egisse in bracchio pacti causare potest.
ZHEJIANG BEITTO TRANSMISSIONE TECHNOLOGIAE CO., LTD., quae sub notam BEITTO aedificat, hunc defectum saepe in campo testatus est: cubitus harmonicus agitatus accurate post biennium diem, quod servo sinuoso temperatura oritur per 15 gradus Celsius supra nominalem. Reducuntur planetarii, cum damna simpliciori volventia elementorum, frigidiores sub eodem cyclo manent.
Formam reducentem eligit exsequendo quinque gradus aestimationem processus.
Regula communis ab agro: si torques umerus 40 Nm superat et robot stricto cubiculi applicatione non currit, optio planetaria est electio tutior. Pro 5 kg payload classis SCARA, harmonica in cubito impellit et carpi leviorem, simpliciorem brachium praebent cum gradibus calceis paucioribus.
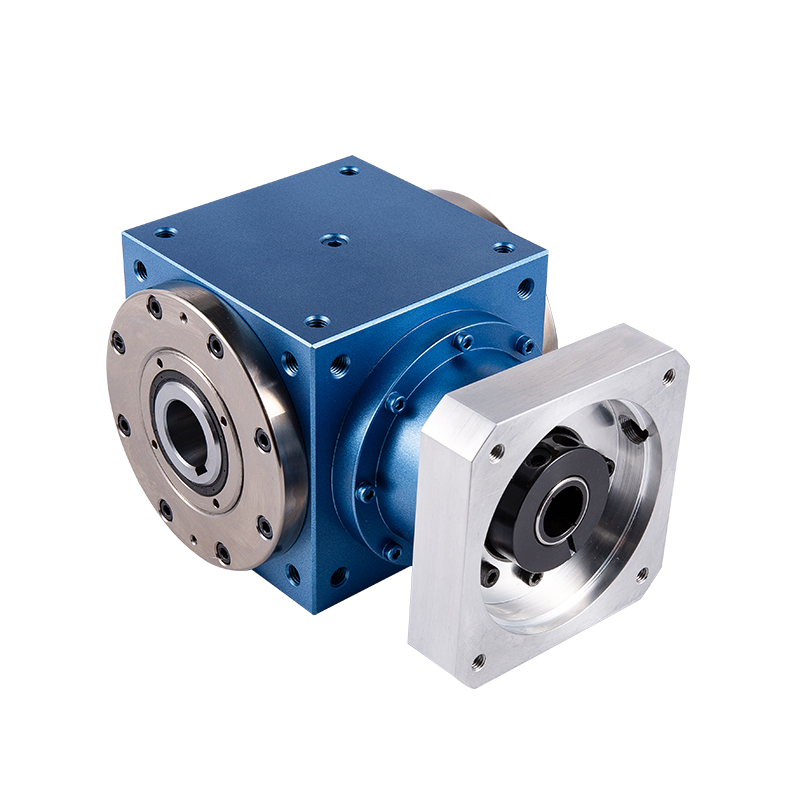 TD-CR Series Spiral Bevel Gear Commutator cum cavo Shaft Output Haec reducere lineamenta cavae harundinis designationis ad excitandas flexibiles et leves, efficientes potestatem transmissionis cum low backlash et torquem altam praebet, multi-axis configurationes in systematibus compactis sustinens. Visum Product →
Multi integratores in Sina et Europa hybrida SCARA architecturae aedificant: planeta reducens in humero, duo cubiti et carpi harmonicas impellit. Aditus custodit bracchium pondus deorsum servato in umero torques headroom. Series TDCR unius-input multiplex-output reductor servire potest etiam multi-axi moduli, reducendo comitem componentem in bracchio pacti roboti.
In unitatibus harmonicis et planetis, defectus oritur a vibratione et aestuante causato ex torque oscillantis servo motoris. Raro ipsa reducens origo est; the input torques curve and end-of-arm tooling inertia trigger it. In harmonicis agitationibus, crebris concursus oneris eventus microcrass in flexspline creant et tandem in fracturam propagant. In planetis unitatibus, quae ab altis axialibus oneribus gestant, modus est communior finis vitae.
Ita, coegi harmonica in cubito et axibus articulorum, vulgo in hoc genere payload. Humilis backlash of 0.1 arcmin vel minus accurate ligo et locus operationes inservit, et massa parva motus tractabiles brachii custodit. Axis scapulae, si etiam unitas harmonicae agitata est, manere debet sub limite torque censi sub occursu.
Tantum si torques iunctus est infra capacitatem coegi harmonicae aestimatae et robot minus quam 0.3 viam declinationis arcmin dat. Super 10 kg payload, superior incursus planetarum tolerantia est factor diiudicans. Retrofit etiam requiret quaestum servo quaestum quia rigor torsionis et reflexus inertiae mutatur.
Utitur planeta reducens in axe gravi humero et harmonica impellit in carpum, altam rigorem et incursus tolerantiae frontem praebens sine humili praecisione backlash immolat in puncto laboris. Multi automated machinae conventus hoc scissura adoptant cum payload est inter 3 et 10 kg.

Remedia planetae magni momenti locum obtinent in campo automationis industrialis. Summus subtilit...
Vide Details
Planetarius reducens cum suis notis alta praecisione feliciter moderatur backlash intra 3 minuta....
Vide Details
Features planetarum reducer 1. Tace: Utere anni helicae ad perficiendam operationem lenis...
Vide Details
Features planetarum reducer 1. Alta praecisio: vexillum backlash est 4 arcus minutae, qua...
Vide Details
Nostri reductores incorporant incisionis-orae notionis anni helicae conceptum. Comparatus cum ann...
Vide Details
NHT series planetarum reducens consilium calces helicae provectae adoptat, quae non solum signant...
Vide Details
Propositae applicationes cum oneribus radialibus altis, sicut rota AGV agit, rota agit. Output op...
Vide Details
Innovative helica compages calces Reductio mechanismus inducit porttitor helicas machinas...
Vide Details
NTR series planetarum reducens in revellere machinam calces spiralem adoptat, quae summus velocit...
Vide Details
Series reduces TD-CR in consilio stipendii concavi intenditur, quae non solum extensionem spatii ...
Vide Details

