 Linguae


Helical Tooth Transmissio Gearbox Planetaria Reducer ABR series
Planetarium reducere
Planetarius redactor consilium calces helicas adhibet, quae efficit ut lenis et quietis operatio ...
Vide DetailsCum carpi collaborativi iuncturae roboti per 0.08 mm sub onere 1.5 kg, pars deficientis raro servo motori est. Est reductio. In applicationibus articulari roboticis, consilium gearbox planetarium nos agitatio harmonica accurationem positionalem, torques densitatem, obsequium et plusquam alia subassemblea constant. Quaestio realis non est qua technologia in abstracto melior est, sed quae cum profile motui iuncturae congruit.
Hic dux utrumque technologias comparat parametros mensurabiles utentes: backlash, torsionalem rigorem, torquem densitatem, celeritatem facultatem et vitam serviendi. Finit cum practica delectu compage quod artifex machinalis potest applicare ante ordinem ponens.
Articulis roboticis, coegi harmonica inferiores backlash tradit et densitas torques altiores, dum machinae gearbox planetarii rigorem altiorem et sumptus per newton-metre meliores praebet.
Backlash est liber motus angularis output cum input tenetur. In iunctura roboti, zonam mortuam in dicione responsionis ostendit sursum esse et quasi positionem erroris cum directionis adversae. Coegi harmonica flexsplinem cum genitore agitante deformat, et duas zonas meshing iungens nullo fere hiatu. A typicam coegi harmonicam backlash of 1 arcmin vel melius attingit, et plura exempla consequi 0.5 arcmin. Vexillum calces planetariae alvi internam solis calcem et planetam alvi habet, itaque backlash plerumque inter 3 et 15 arcmin cadit; subtilitas planetarum unitates 1 ad 3 arcmin pluris perveniunt.
Torque densitas, significatio aestimata Aureus per unitatem diametri exterioris, numerus est secundus diiudicans. Flexssplinae harmonicae coegi circa spline magnum diametrum circularem involvit, unde eadem magnitudo fasciculi fere duo ad ter torquem tradit calces planetarii comparabilis. Ad iuncturam robotam, hoc significat carpi minorem et leviorem cum facultate eadem payload. Gearbox planetarium maius spatium radiale indiget suis planetis anniculis, eo graviorem eandem torques output faciens.
| Parameter | Harmonic coegi | Gearbox planetarium |
| Backlash | I arcmin sive meliorem | 3-15 arcmin |
| Torque density | 2-3x baseline | Baseline |
| Input celeritas | 3,000-4,000 rpm | 5,000-10,000 rpm |
| Efficientia | 70-85% | 90-97% |
| Inpulsa onus | low | Summus |
Cum exigentia sit cura tenendi, harmonic reducer altum dive dux implicationes de prope nulla backlash in fusius imperium operit.
 BSHF series flexibilis Apparatus reducer cum cavo Shaft Haec harmonica reducens prope nulla backlash praebet et rigiditatem altam, id facit aptam ad praecisionem applicationes obtinendas. Instrumentum compactum sagittae cavae cum compagibus robotis compressis convenit, et humilis torsionalis rigor afficit moderatorem tuning. Visum Product →
Coegi harmonica inferiorem torsionalem rigorem quam calces planetarum habet, sed etiam nullam fere backlash habet, et commercium mutationes quomodo moderator reagit.
Rigor Torsionalis est resistentia deflexionis angularis sub onere. Gearbox planetarium cum pluribus anni planetis in contactu volvi, riget; parva unitas potest 5 ad 10 Nm per arcmin ostendere. Coegi harmonica mollior est, quia flexspline ad flectendum destinatur. Inferior rigor, coniuncta cum zephyro-backlash hiatus, positio ansam facit prae praenuntiabilem, sed frequentiam resonans torsionalem demittit.
A harmonic coegi artium rigorem pro nulla backlash. Ad subtilitatem humili cursu tenendo, hoc est fere semper melioris artis.
Si robot punctum ut-punctum positis in parvo cum parvo payload cursu facit, harmonica coegi vincit. Si iuncturam vim externam reicere debet vel accelerationem altam tractare, durior machinae planetariae facilior est ad stabiliendum, quia imperium fasciculum operari potest ad maiorem bandam sine structuris modis excitando.
Gearbox planetarium est recta electio ad iuncturas roboticas quae celeritatibus inputandae supra 4,000 rpm indigent, superesse onera incursu aut manere debet intra rationes strictas.
Gearboxes planetae communes sunt in roboticis quia efficientes, cum 90 ad 97% per scaena, robusti et parabilis. Currunt ad input celeritates 5,000 ad 10,000 rpm, dum regula harmonica normaliter ad 3,000 ad 4,000 rpm contrahitur, quia flexsplinium celerius velocius fatigat. Planetae anni sarcinam per multa puncta contactus communicant, itaque copiae impulsus distribuuntur. Tenuis flexsplines coegi harmonicae sub nimia cacumine torque vel collisione perpetuo deformare potest. Pretium tertium factor est: machina gearbox eiusdem corporis magnitudine typice constat 30 ad 50 cento minus quam coegi harmonica. Nam robot cum sex vel septem articulis haec differentia significativa est.
In praxi, multi fabricatores roboti harmonicam coegi super articulos articulos ponebant et gearbox planetarium super humero et securibus cubiti.
 AHL Series Helica Planetaria Reducer pro Servo Motors Haec helicae gearbox planetae leves, humiles strepitus operandi et facultatem torques altae praebet. Integrales eius gestus et sustentationem libero uncto temporis minuunt, eamque gratuitam electionem faciunt pro humeris et cubiti securibus in robots industrialibus. Visum Product →
Reducatorem elige incipiens a accuratione positionalis postulationis, deinde continuum torquem et celeritatem inhibendo, ac tandem comparando sumptus et vitam servitii.
Laborare per necessarias reales iuncturas ut error maxime impedit communitatem, qui ordinatur reducens qui est in torques sed incusto pro accuratione.
| Munus iuncturam | Commendatur reducer | Clavis amet cognoscere |
| gyrationis carpi | Harmonic coegi | Backlash I arcmin sive meliorem |
| Axis humerum | Gearbox planetarium | Rated Aureus in max celeritate |
| Gripper axis | Gearbox planetarium | Input celeritas above 5,000 rpm |
| Instrumentum LABIUM | Harmonic coegi | Nulla-backlash output |
Praecipe specimen utriusque technologiae in eadem compage magnitudine et mensura clauso-lopis positionem erroris in test onusto stare. Data citius quam a elit datasheet.
BEITTO artificia planetarum, armamenta flexibilia et multi-exitus reducentes, sic iunctura robotica ex instaurato familias producto pro densis in unam technologiam specificari potest.
Zhejiang Beitto Transmissio Technologia Co., Ltd. (BEITTO) aedificat summus praecisionem reductiones planetarum in seriebus 18, calces flexibiles reducentes in seriem BSHF, BCSF et BCSG, et TD series unius input multiplex-output transmissio. Societas 12000 quadratum metrorum officinas cum plus quam 90 operariis operatur et plusquam viginti annos experientiae industriae gearbox. BETTO productionis pavimentum sequitur subtilitatem fabricandi modos et qualitatem stricte moderaminis Iaponica, quae res cum articularis debet aestimari torques per longam vitam serviendi.
Ad iuncturam flexibilitatem et capacitatem roboti onus, series TDCR multi-output configurationem compactum praebet. The TDCR series ordinatur ad meliorem iuncturam robot flexibilitate et onus facultatem servato humilis backlash.
 TD-CR Series Coele-Shaft Spiral Bevel Reducer Cum hastili output et humilis backlash, haec revellere calces reducens auget flexibilitatem iuncturam roboti et facultatem onus. Eius sustentatio-liberum consilium et flexibilis ad simplicem integrationem ascendens, complementum harmonicis agitationibus pro multi-axi systematibus systematibus praebens. Visum Product →
Eligendo ex uno supplemento quod utrumque genus facit vitat partem numeri, quae miscet duas notas in eodem robot.
Clavis takeaway: utere coegi harmonica ad praecisionem et gearbox planetae pro celeritate et pretio.
Coegi harmonica inferiorem backlash habet, fere 1 arcmin vel meliorem. Praecisio calceorum planetarum 1 ad 3 arcmin attingit, sed signum unitatis planetariae plerumque inter 3 et 15 arcmin cadit.
Potest, sed iuncturam habebit backlash maiorem et densitatem torquem inferiorem eiusdem corporis magnitudine. Gearbox planetarum etiam ocius currit et onera inpulsa tractabit meliora, quae prodesse possunt in carpo cum axibus gripper.
Maximum periculum est eligens ex sola Aurea aestimata. Multi fabrum oblivisci rigorem torsionalem, input celeritatem et iterationem actuum iuncturae reprimere. Reductio, qui nimis mollis est, oscillationem facere potest, et quae tardior est ad celeritatem maximam motoris, vitam servitutis minuet.
Satus Aureus continuus in iunctura, multiplica per apicem factoris 2 ad 3 accelerationis, tunc confirma celeritatem input requisitam. Si iuncturam subtilitatem tenendi requirit, etiam verificare backlash et rigorem contra positionem imperii ansam.
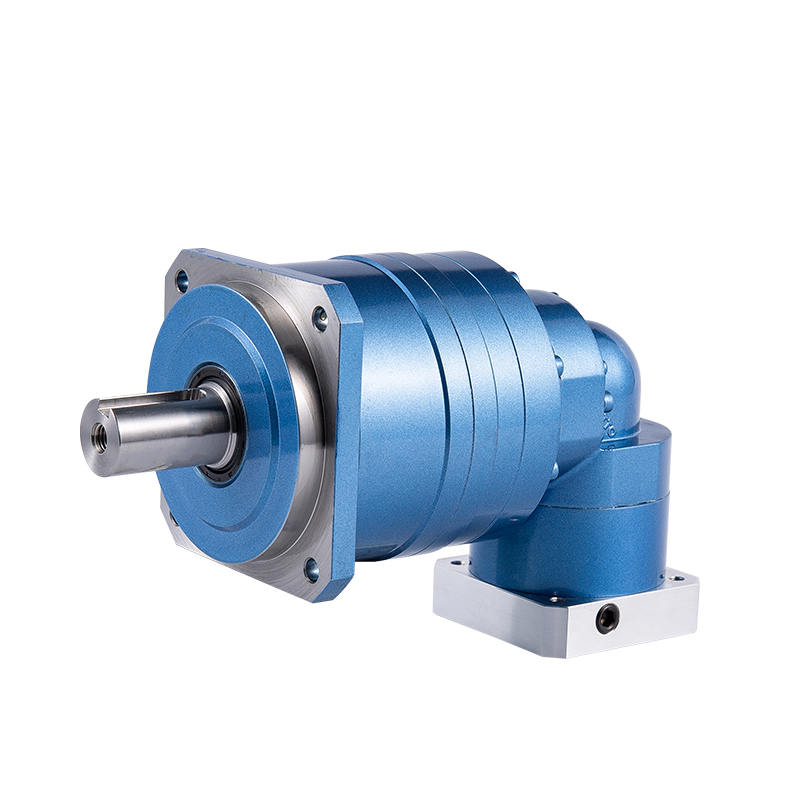
Planetarius redactor consilium calces helicas adhibet, quae efficit ut lenis et quietis operatio ...
Vide Details
Features planetarum reducer 1. Tace: Utere anni helicae ad perficiendam operationem lenis...
Vide Details
Features planetarum reducer 1. Tace: Utere anni helicae ad perficiendam operationem lenis...
Vide Details
Innovative helica compages calces Reductio mechanismus inducit porttitor helicas machinas...
Vide Details
NTR series planetarum reducens in revellere machinam calces spiralem adoptat, quae summus velocit...
Vide Details
Series reduces TD-CR in consilio stipendii concavi intenditur, quae non solum extensionem spatii ...
Vide Details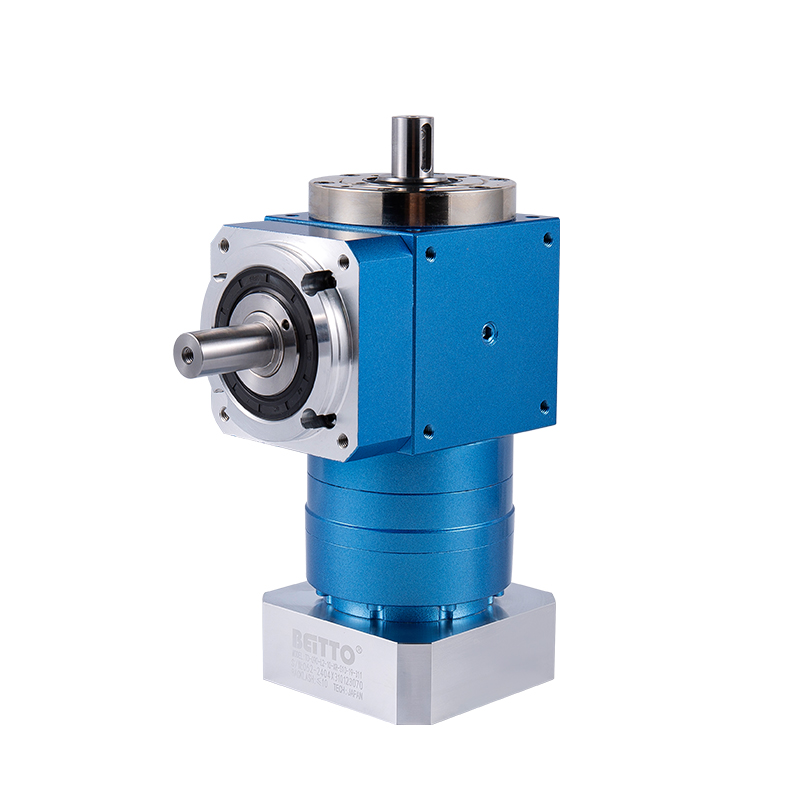
Varius output scapus optiones High torque High efficientiam Longum officium vitae Min...
Vide Details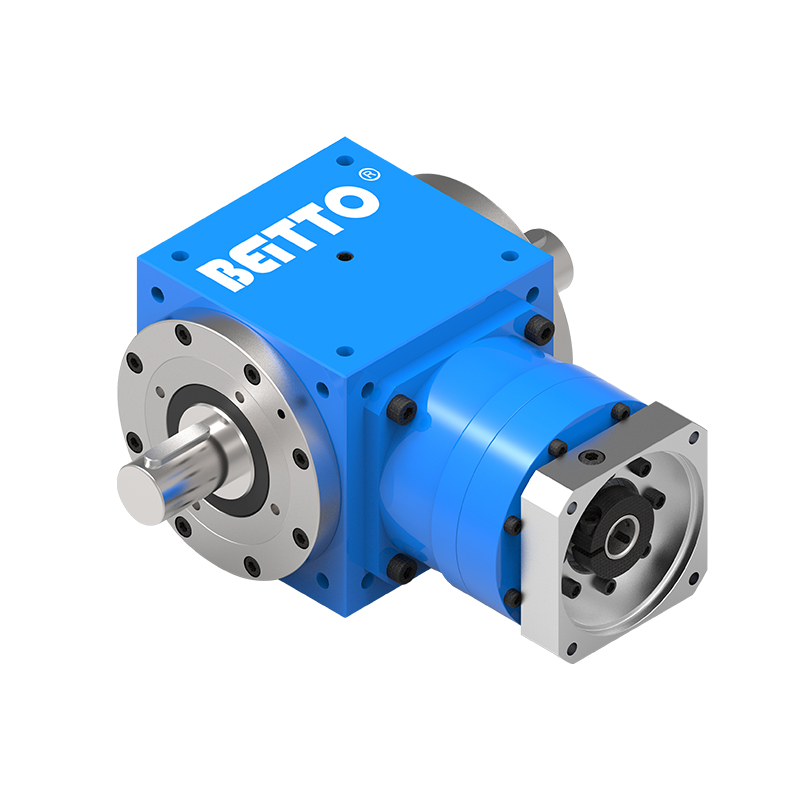
Ut necessitates diversarum condicionum operantes, series TD-2P reducens varias optiones scapus ou...
Vide Details
In BCSG series calces flexibilis redactor levis ac simplex esse destinatur, quae non solum effica...
Vide Details
BSHF series Flexibile calces reducens adhibet hastilem magnum diametrum cavae designationem cum s...
Vide Details

